
麦克纳姆轮机械臂全方位移动平台AGV
一、功能描述
该机器人采用麦克纳姆轮式全向移动平台与MOTOMAN机器人,配合视觉反馈系统或磁条循迹方式,实现工业环境下的循迹定位,并能实现对多个工位零部件的抓取搬运、喷涂等工作,可定制化服务。
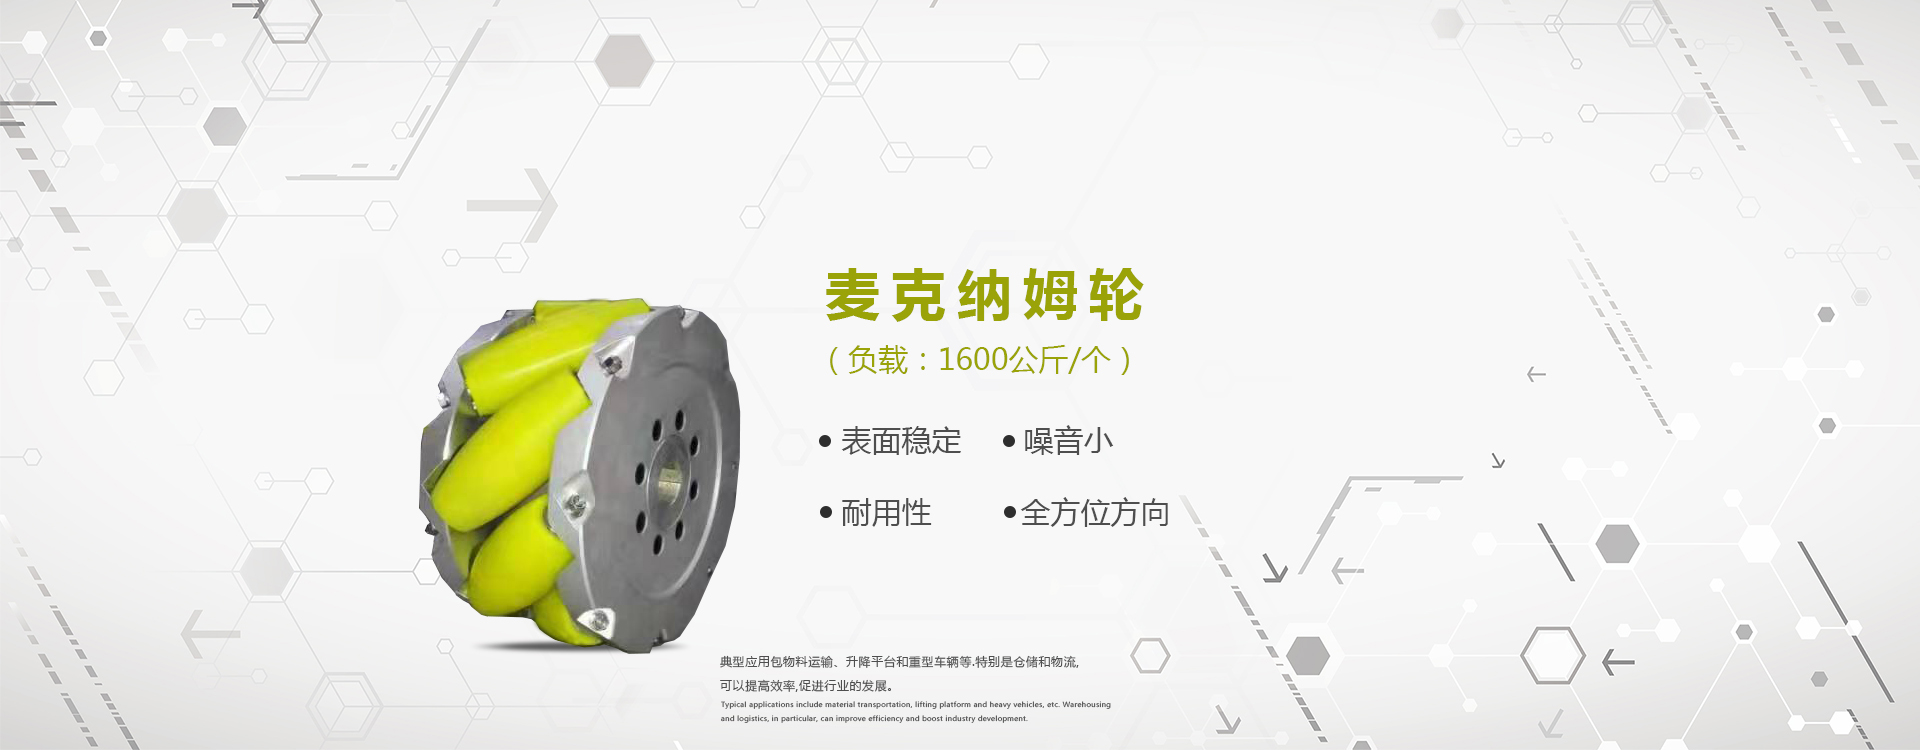
1. 麦克纳姆轮式全向移动平台:采用四主动麦克纳姆轮,实现左右平移及绕车身中心的旋转,在保持车体姿态不变的情况下,从当前位置向工作平面上的任意位置、方向运动;
2. 视觉反馈系统:通过CCD摄像机拍摄道路标识线的图像,由图像采集卡将数据发送至上位机,实时处理数据,实现对车体的运动控制;
3. 六自由度机器人系统:装配工业机器人MOTOMAN-YR-SV3-J00,重复定位精度高,灵活性强,在末端装配不同的工具,能实现对零部件的抓取搬运及喷涂等工作。
二、产品技术参数
外形尺寸 | 1300*1000*1210mm |
负载 | 3吨 |
最大速度 | 0.6m/s |
自重 | 420kg |
车轮形式 | 麦克纳姆轮 |
驱动形式 | 四轮独立驱动 |
循迹方式 | 磁条循迹/CCD相机循迹 |
定位功能 | CCD相机定位 |
遥控方式 | 遥控器 |
单个电机功率 | 400W |
工作电压 | AC380V |
三、产品外形尺寸

四、主要配件清单
220mm麦克纳姆轮 | 4个 |
直流无刷减速电机 | 4台 |
电机驱动器 | 4台 |
车架 | 1个 |
核心主控板 | 2块 |
CCD摄像机 | 1台 |
MOTOMAN机器人本体 | 1台 |
机器人控制柜 | 1台 |
遥控器 | 2个 |

五、交货清单
麦克纳姆轮移动平台 1台
无线遥控器 1个
MOTOMAN机器人本体 1台
机器人控制柜 1台
注意
一个麦克纳姆轮必须和其他三个麦克纳姆轮一起使用,才能实现全向运动。我们工厂能根据客户需求从设计生产和组装都能个性化选择, 或按来图来样生产。